Editor’s Note
XピックアップFLUX 3 Action公開、映像と行動を共同生成する7Bロボットモデル
Hugging Faceが、Black Forest Labsによる7Bのオープンウェイトモデル「FLUX 3 Action」の発表をXで紹介した。カメラ映像を見て次の動作を決めるだけでなく、これから見える映像とロボットの行動を一緒に生成するWorld Action Model(WAM)だ。重み、学習・推論コード、SO-101/DROID向けチェックポイントが公開され、仕組みを手元のロボットへ適応させる入口が開いた。
映像予測を、行動の再計画に使う
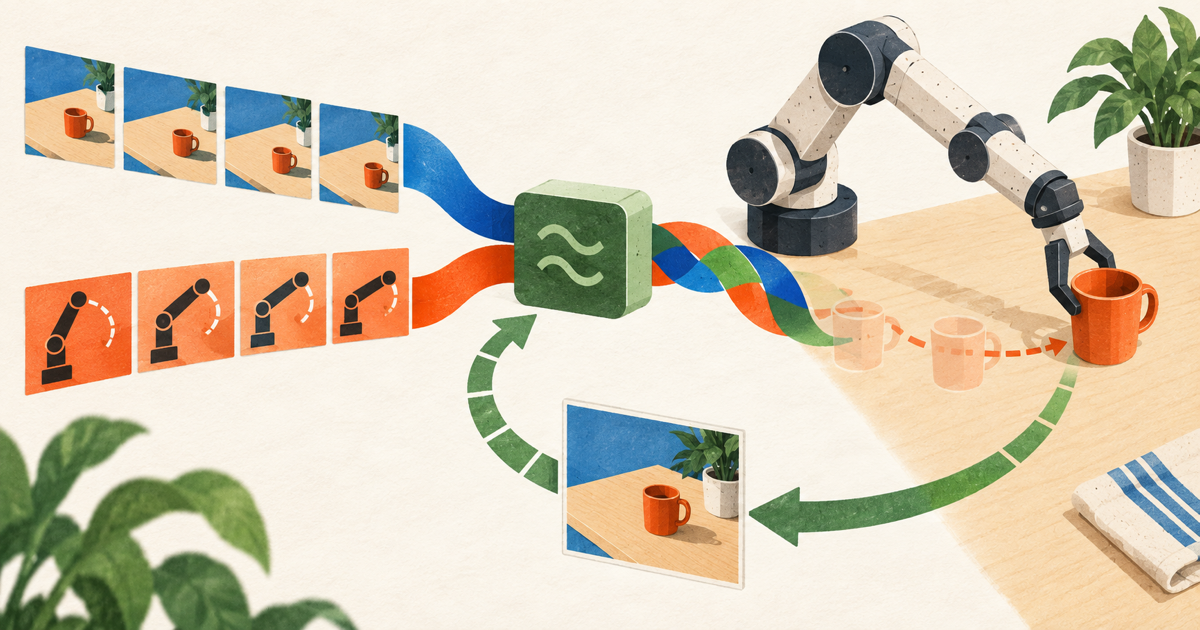
公式解説と技術概要によると、FLUX 3 Actionはカメラ画像、現在の状態、指示から行動チャンク(複数の動作をまとめた単位)を予測する。その中では、圧縮した将来映像の表現と行動トークンを、同じ拡散Transformerでノイズから同時に復元する。単に動作列だけを出すモデルではなく、「この動きをすれば次に何が見えるか」を同じ生成過程へ組み込んだ設計だ。
制御時に予測映像を毎回デコードする必要はない。行動の一部を実行し、新しい観測を受け取って再計画できる。長い手順を最初から固定するより、カップへ手を伸ばす途中で位置がずれたら見直す、という使い方に近い。
性能についてBlack Forest LabsはRoboLab首位を掲げる。9月24日に確認したNVIDIA ResearchのRoboLab-120順位表でも、FLUX 3 Actionは515/1200、成功率42.9%で首位、HiDream-O1-Embodiedは39.9%、16BのCosmos3-Nano-Policyは36.8%だった。ただし順位表に公開日はなく、これは確認時点の結果だ。実機で同じ成功率が得られることを示す独立比較でもない。
ロボットごとに、動かし方が違う
計画長は全派生モデルで共通ではない。公式文書では、DROIDとゲーム向けは32行動・15Hzで約2秒、SO-101向けは42行動・30Hz。LeRobotの導入手順にある固定SO-101チェックポイントは42行動を予測し、先頭32行動を実行してから再計画する。
すぐに使えるロボット用途ではSO-101かDROIDのチェックポイントを選ぶ。一方、baseモデルのカードは、新しいロボット形態へ適応するための土台であって、完成済みの制御モデルではない。別の形態には専用の行動ヘッドが要る。
SO-101を適応学習する条件も軽くはない。9月24日確認時点では、安定版pipパッケージではなくLeRobotのmainをソースから導入し、30HzのLeRobot v3データ、順序と単位を合わせた6本の絶対指令チャンネルと6本の状態チャンネル、互換性のあるCUDA/NATTEN環境を用意する必要がある。非同期推論は未対応で、DROIDのPEFT(少数パラメータだけを調整する学習)性能や当該リビジョンのGPU・実機検証には未完了部分も残る。
安全機構はモデルの外側に置く
実機導入で最も大切な境界はここだ。モデル自身は関節速度、力、作業空間を制限しない。モデルカードは、アプリ側で制限と緊急停止を実装し、まずシミュレータか安全制限下で検証するよう求めている。ベンチマーク首位は選定材料になるが、ロボットを安全に止める仕組みまで7Bモデルに含まれるわけではない。公開されたのは強力な制御部品であり、完成したロボット製品ではない、と捉えるのが実用的だ。
参考資料
- FLUX 3 Action: a world action model you can fine-tune
- FLUX 3 Action — Black Forest Labs
- RoboLab Leaderboard
- black-forest-labs/flux-3-action-base
- FLUX 3 Action — LeRobot